Arduino + MATLAB

Como acadêmico de um curso de engenharia, utilizo muito o MATLAB para simulação matemática.

- Deixa ser chato Hamilton conta logo como comunicar o MATLAB com o ARDUINO. Tá bom vamos lá!!!

Mas primeiro um pouco de teoria.

Como foi visto no post “O que é Arduino” o mesmo é uma placa de fácil manipulação e programação, mas podemos usar o Arduino também como uma interface de comunicação  entre o PC.

Em muitos projetos não é necessário que o Arduino trabalhe como um processador independente, mas como um dispositivo intermediário através do qual há a conexão de sensores, leds, motores, etc a um computador. Nesta configuração, a placa e o PC ficam conectados e se comunicam através da porta USB/serial. Um aplicativo executado no PC (que no nosso caso será a classe arduino.m  instanciado) interage com outros aparelhos conectados à placa.

Para que essa interação seja feita é necessário adicionar o firmware adiosrv.pde que fará o papel de informar os status e as ações do Arduino. Abaixo segue um diagrama de como isso funciona.


ArduinoMatlab

Vamos agora para pratica:

  1. Faça o download do arduino-matlab em http://www.mathworks.com/academia/arduino-software/arduino-matlab.html, após o download pegue o arquivo adiosvr.pde que encontra-se dentro da pasta adiosvr e grave no Arduino via IDE de programação. Caso não saiba como fazer isso, assista o vídeo do post “O que é Arduino” .
  2. Abra o MATLAB, adicione o arquivo arduino.m no WORKSPACE, a partir desse momento o MATLAB já esta pronto para se comunicar com o Arduino.
  3. Dentro do arquivo que foi baixado arduino-matlab contém diversos exemplos mas segue abaixo um exemplo de utilização de escrita e leitura digital e analógica, como também a disposição dos pinos na placa do Arduino.
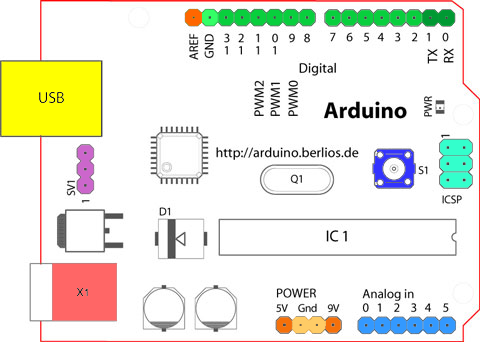
    arduino_board


    [sourcecode language="matlab"]

    % conectando ao arduino
    a=arduino('COM5')

    % especificando os modos que os pinos 4, 13 e 5 iram trabalhar
    a.pinMode(2,'input');
    a.pinMode(13,'output');
    a.pinMode(9,'output');

    % Efetuando uma leitura digital no pino 4
    dv=a.digitalRead(4)

    % escrevendo o que tem na variavel dv (0 or 1) no pino 13
    a.digitalWrite(13,dv)

    % lendo a entrada analógica no pino 5 (NB: não é o pino 5 digital)
    av=a.analogRead(5)

    % normalizando av de 0:1023 para 0:255
    av=(av/1023)*255

    % escrevendo a saida av no pino 9 (pwm)
    a.analogWrite(9,av)

    % fechando a seção
    delete(a)

    [/sourcecode]

    Segue abaixo imagens de outro código executado no command do MATLAB junto com o hardware.


    Para mais informações segue um PDF feito pelo Giampiero Campa mostrando mais detalhadamente com usar essa ferramenta: http://www.mathworks.cn/matlabcentral/fileexchange/27843-arduino-io-package-slides-and-examples

    Segue também um target para utilizar junto com o SIMULINK: http://www.mathworks.com/academia/arduino-software/arduino-simulink.html

    O que é Arduino?

    Para não precisar reinventar a roda, segue o link do blog projeto39 com um texto explicando o que é o Arduino.

    Se você está começando agora no mundo do Arduino não deixe de ler esse artigo.

    http://projeto39.wordpress.com/o-arduino/

    OU assista o video abaixo.


    Introdução ao Arduino

    Simulador Ladder - LDMICRO

    LadderA pedido de amigos, vai uma dica de como treinar os conhecimentos adquirido na cadeira de Informática Industrial. A linguagem LADDER nasceu na necessidade de facilitar a programação em ambientes industriais, remetendo para uma linguagem de alto nível e fácil de ser utilizada. No entanto existe um programa, LDMICRO  de Jonathan Westhues, que permite a programação LADDER de microcontroladores, que viabiliza o estudo e implementação de controles de baixíssimo custo.
    Este software é muito versátil, não requer instalação (basta executar o arquivo ldmicro.exe em ambiente windows ou emulador compatível), e é de livre distribuição.


    Abaixo segue link para o download do LDMICRO, manual e alguns exemplos.


    Software -> http://www.cq.cx/dl/ldmicro.exe


    Manual -> http://www.mecatronica.org.br/disciplinas/programacao/019/LDMICRO_TUTORIAL.pdf


    Exemplos -> http://www.mecatronica.org.br/disciplinas/cuscopic/artigos/ladder/exemplos.zip


    Informações do hardware (Linux)

    Quer saber informações do seu hardware sem precisar desligar o computador via seu linux, abaixo segue a dica:


    # dmidecode

    Capturando máquina contaminada de vírus na rede

    Baseado no post “IMPRESSORA IMPRIMINDO CARACTERES ESTRANHO SEM PARAR” que explica sobre um Worm/Trojan que envia arquivos via comunicação de rede das impressoras, algumas pessoas relataram que o problema não era tirar o vírus e sim saber onde o mesmo se encontra. Baseado nisso segue o LINK de um blog que mostra uma forma de procurar a máquina infectada na rede.

    Caso tenham alguma dúvida adicione um comentário que a medida do possível irei a ajudar.


    Compilação estática em C++ e QT no Linux

    Após um post informando como efetuar a compilação do QT para utilização das bibliotecas estáticas no Windows, vamos agora efetuar compilação para ao Linux [Testado no Kubuntu 9.04 e LinuxMint 7].


    1 - Efetue a instalação do seguintes pacotes via APT


    [sourcecode language="cpp"]
    $ sudo apt-get install libx11-dev libfreetype6-dev libavahi-gobject-dev libSM-dev libXrender-dev libfontconfig-dev libXext-dev build-essential
    [/sourcecode]


    2 - Execute ./configure com os seguintes parâmetros


    [sourcecode language="cpp"]
    $ sudo ./configure -static -release -nomake demos -nomake examples -nomake tools
    [/sourcecode]


    3 - Execute o make e o make install


    [sourcecode language="cpp"]
    $ sudo make ; sudo make install
    [/sourcecode]

    4 - Configure o makefile do seu projeto adicionando as seguinte linha no arquivo .pro


    [sourcecode language="cpp"]
    CONFIG += static
    [/sourcecode]


    OBS: Caso ocorra algum erro há algumas dicas nesse link http://www.sistemasparalinux.com.br/Compilar_Qt_Debian.html


    <a href="http://twitter.com/home?status=Currently reading " title="Click aqui para enviar esse post ao Twitter!" target="_blank">Compartilhe no Twitter

    Compilação estática em C++ e QT no Windows

    Para adicionar as bibliotecas estáticas aos programas gerados em C++ e QT é necessário recompilar o QT, pois o que é instalado por padrão utiliza as bibliotecas dinâmicas, dificultando assim a distribuição do aplicativo.


    1. Set as variáveis de ambiente include e lib.

      • No menu "Iniciar", selecione a opção "Painel de controle";

      • Acesse o item "Sistema";

      • Selecione a guia "Avançado";

      • Acesse "Variáveis de ambiente", e no campo Variáveis do Sistema acesse "Nova"

      • Cria duas variáveis, uma INCLUDE e o outra LIB

        • Na variável INCLUDE adicione a seguinte linha no campo "Valor da variável"


        C:\Qt\mingw\include


        • Na variável LIB adicione a seguinte linha no campo "Valor da variável"


        C:\Qt\mingw\lib


      • OBS: Caso o caminho da instalaçõa do seu QT não seja C:\QT, troque o pelo caminho correto.

      • Pressione o botão "OK" para confirmar cada uma das configurações.


    2. Entre no console da Qt: Menu iniciar -> Qt SDK (ou outro) -> Qt Command Prompt

    3. Execute o comando: configure -static -no-phonon

    4. Execute o comando: mingw32-make sub-src (Esse comando deve demoras algumas horas, dependendo do seu hardware).


    Após efetuar essa recompilação ao gerar algum projeto no QTCreator adicione a seguinte linha no arquivo .pro:


    CONFIG += static


    Pronto, agora para disponibilizar seus programas apenas envie o executável gerado com a dll mingwm10.dll.